Robotics · Computer Vision · Autonomy
MS Autonomy & Robotics, UIUC · GPA 3.89/4.0
gkarteek99@gmail.com
Building autonomy stacks for wildfire-suppression UAVs at Rational CyPhy Inc. Previously R&D Robotics Engineer at Konica Minolta, Tokyo. B.Tech EE from IIT Kharagpur.
Fine-tuned Qwen2.5-VL-7B with LoRA SFT on 7,672 samples. 94.6% Task Accuracy, 98.4% Pairwise Accuracy — outperforming GPT-5 and Gemini 2.5 Pro zero-shot. Invited contributed talk. [code]
Unified 3DGS-based simulator automating 6-DoF pose and mask labeling (10k images in <20 min), enabling zero-shot sim-to-real aerial tracking with 100% success on high-speed trajectories. [arXiv]
Automated data generation framework eliminating manual labeling bottlenecks for complex 3D pick-and-place robotics.
Vision-based sensing system for accurate component posture estimation during robotic pick-and-place.
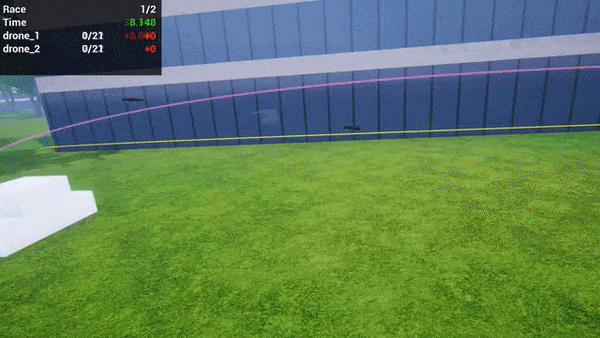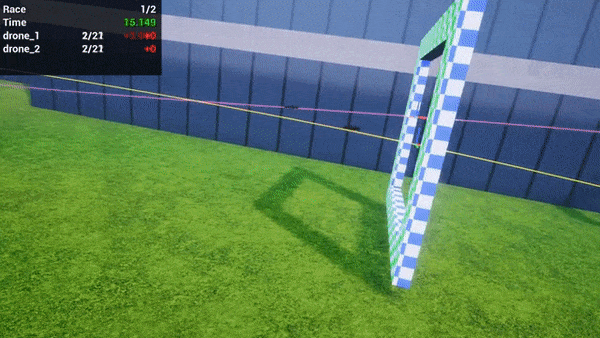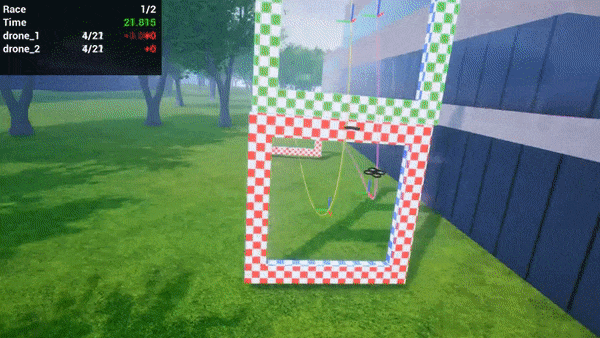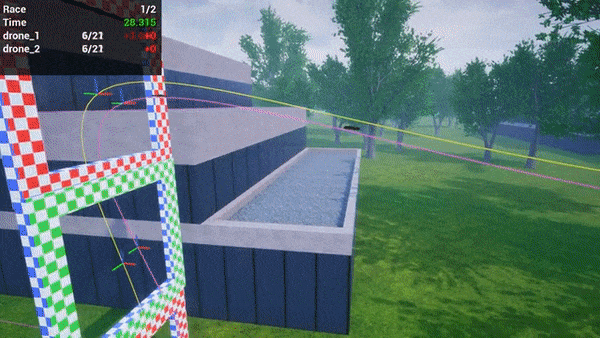
MPC & PID spline tracker for gate navigation. NanoSAM keypoint detector for misaligned gate correction.
SAM2 + optical flow + VLMs for real-time tracking and ego-vehicle motion estimation.
Code
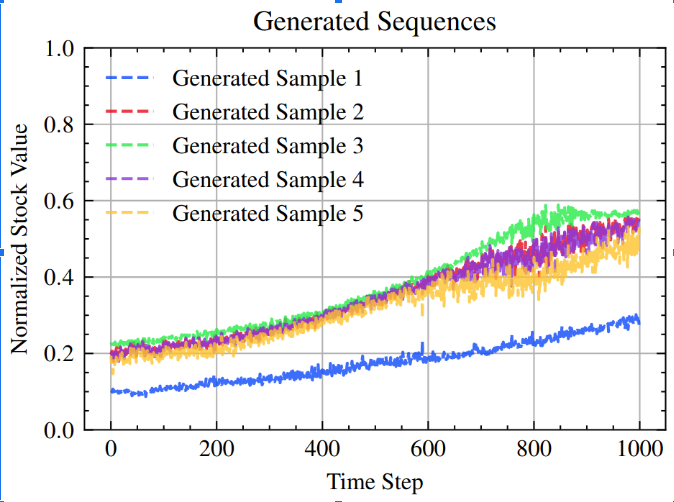
Transformer-VAE with RealNVP normalizing flows conditioned on VIX.